
10月26日,第八届智能驾驶大会暨2026环秀湖物理AI产业发展推介会在苏州相城举行。与上一届聚焦车路云一体化及出海不同,本届大会的讨论边界进一步延伸至物理AI领域。世界模型、强化学习、端侧智能以及机器人、低空飞行器等物理智能形态成为核心议题。行业共识认为,智能驾驶正成为物理AI最早进入现实世界的试验场,不同技术路线正在共同回答AI如何从数字世界规模化进入物理世界这一关键问题。
车路云一体化突破单车智能瓶颈
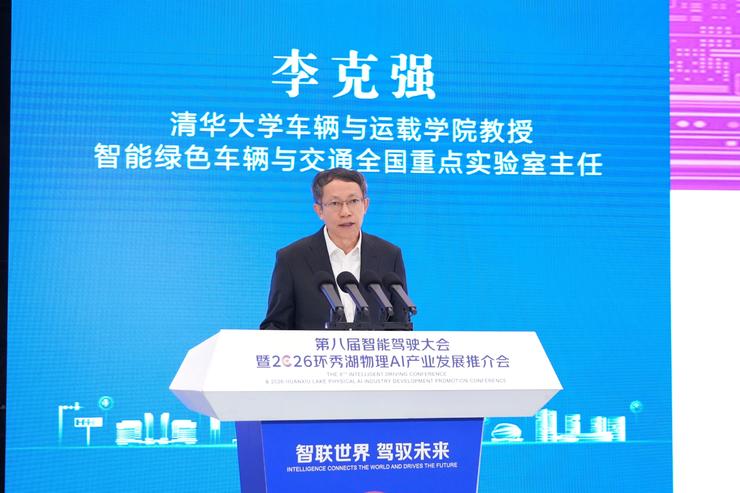
中国工程院院士李克强指出,汽车智能化已进入大规模应用阶段,当前首要任务是解决系统安全问题。仅依靠单车传感器和计算能力存在物理边界,需向车云协同、车路云一体化演进。他将当前产业瓶颈归纳为产品定义偏差、关键技术待突破及投入产出不匹配三类。技术层面,感知能力边界、训练数据不完整及开发效率低是主要难题。车路云一体化通过建立标准化“数据轨道”和面向AI大模型的数据服务体系,提供广域、多维、实时交通信息。目前,北京、重庆等地已开展车企协同开发,覆盖前方静止障碍物、绿波通行等场景,今年已有7家车企推进相关应用,部分项目进入量产阶段。
数字孪生迈向实时控制与虚实融合
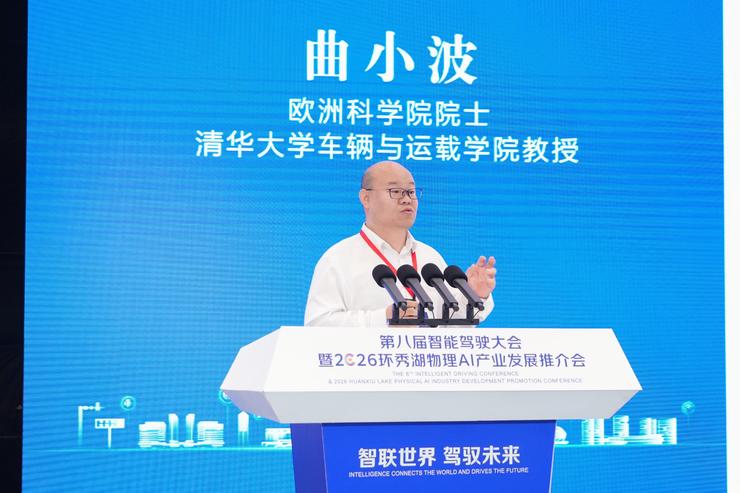
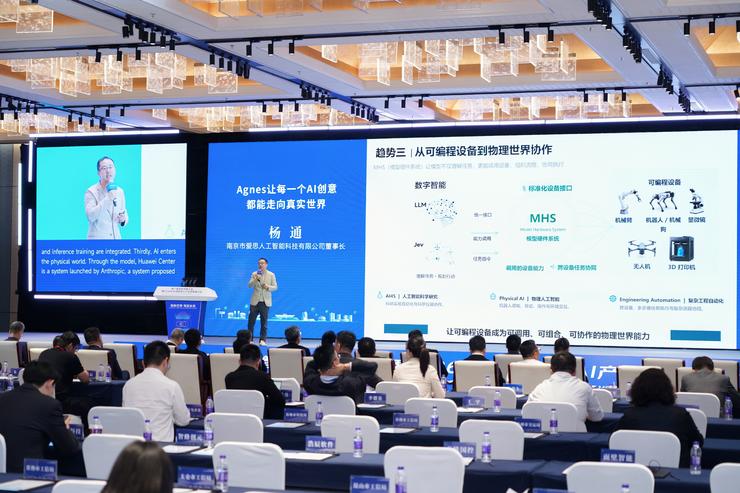
欧洲科学院院士曲小波认为,物理AI正推动数字孪生从映射监视走向理解、推演并实时控制现实世界。相关国家重点研发项目旨在将数字端推演时间压缩到100毫秒以内,并建立数字端与物理端互操作机制。其技术体系分为组件级、载具级和系统级三个层级。在应用方面,团队与奇瑞合作开发了自主巡航复合翼模块化飞行汽车;在需求响应公交领域,湖南株洲职教城的试点项目已常态化运行18个月,超过50%的师生注册使用,平均单次成本约为2元,显著低于出租车。此外,重庆已将通航机场改造成飞行汽车起降测试场,以支持低空交通管控。
世界模型加速具身智能与出行商业化
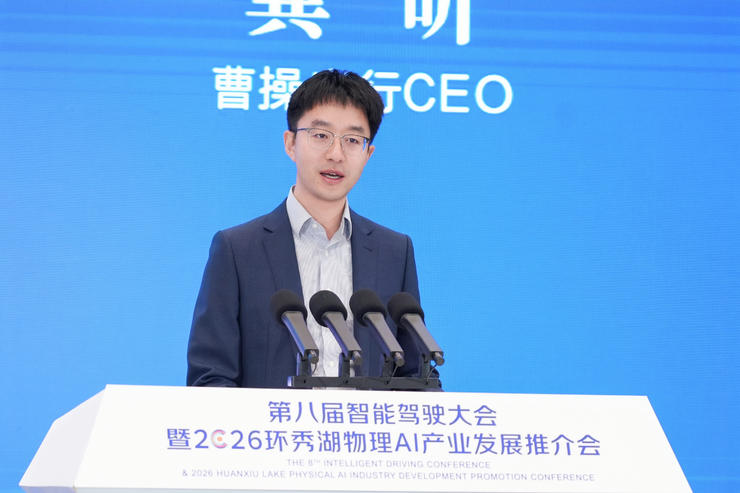
汤元科技CEO任冬淳介绍了Yootta WorldLoop世界模型,这是一套虚实融合闭环训练系统。通过GPU并行仿真,可将同等规模的数据生产和训练从1000分钟以上缩短至数分钟至十几分钟。目前该系统已覆盖家居、工业等五类场景,计划下一阶段构建5000个虚实对应场景,发布500万小时合成数据。曹操出行CEO龚昕则提出RoboX战略,将网约车、eVTOL等移动能力封装为AI Agent可调用的服务。目前其Robotaxi车队规模超过200辆,覆盖六座城市。规划显示,到2030年,曹操出行计划在苏州投放数千台Robotaxi,实现7×24小时常态化运营,并逐步向全国及海外市场推广,标志着物理AI在出行领域的商业化落地进入加速期。